Lidar, Kamera oder Radar: Wie ein autonomes Auto wirklich sieht, und warum das 200-Dollar-Lidar die Debatte verändert
Lidar, Kamera oder Radar: Was brauchen autonome Autos? Jeder Sensor misst etwas anderes. Kameras sehen Farbe, Textur und Schrift, schätzen Tiefe aber nur; Radar misst Entfernung und Geschwindigkeit direkt und durch Regen und Nebel, aber mit grober Winkelauflösung; Lidar misst 3D-Geometrie auf Zentimeter genau, streut aber in starkem Regen und kostete früher mehr als das Auto. Jedes Unternehmen, das Autos ohne Menschen an Bord betreibt, Waymo, Zoox, Baidu, Pony.ai, WeRide, fusioniert alle drei. Nur Tesla fährt mit Kameras allein, und 2026 ist das wirtschaftliche Argument dafür verschwunden: Ein Serien-Lidar kostet heute rund 200 Dollar, 1,6 Millionen Stück wurden letztes Jahr ausgeliefert, 95 % davon an chinesische Autos.
Im April 2019 erklärte Elon Musk Investoren: „Lidar ist ein Irrweg. Wer sich auf Lidar verlässt, ist verloren.“ Damals kostete der Sensor auf einem Waymo-Dach mehr als ein Model 3, der Satz hatte also ein wirtschaftliches Argument im technischen versteckt. Sieben Jahre später hat sich die Ökonomie umgedreht. Hesai verkauft ein 230-Meter-Lidar für rund 200 Dollar, lieferte 2025 1,6 Millionen Stück bei 42 % Bruttomarge aus und peilt für 2026 drei Millionen an; BYD verbaut eines in Autos für 20.000 Dollar; Rivians Autonomie-Chef nennt Lidar „inzwischen preislich wirklich vergleichbar mit einem Frontradar“. Übrig bleibt die rein technische Frage, und zu der gibt es jetzt echte Daten: eine Bundesuntersuchung zu 3,2 Millionen Teslas mit reiner Kamerasensorik, die bei Gegenlicht und Nebel Probleme hatten, 271 Millionen fahrerlose Waymo-Meilen mit 95 % weniger schweren Unfällen als menschliche Fahrer und ein chinesischer Markt, in dem das beste Kamera-System und das sensorreichste in derselben Preisklasse stehen. So funktioniert jeder Sensor, so versagt er, wer verbaut was, und was die Belege sagen.
Was jeder Sensor tatsächlich misst
Kameras messen Licht: Farbe, Textur, Schrift, die Form einer Fahrbahnmarkierung und den Zustand einer Ampel. Was sie nicht messen, ist Entfernung; eine einzelne Kamera leitet Tiefe aus Perspektive, Bewegung und gelerntem Vorwissen ab, und deshalb ruht Teslas gesamtes Argument auf dem neuronalen Netz, nicht auf dem Sensor. Serieneinheiten haben 5 bis 8 Megapixel (Teslas aktuelle Hardware 5 MP, Mobileyes SuperVision sieben 8-MP-Kameras plus vier 3-MP-Rundumkameras), und sie haben einen Vorteil, den kein anderer Sensor erreicht: Latenz. Ein Kamerabild ist in ein paar Millisekunden ausgelesen; ein rotierendes Lidar oder ein Radarsweep braucht Dutzende bis Hunderte. Wie aus diesen Bildern ein Modell der Straße wird, steht in wie die KI im autonomen Auto arbeitet.
Radar bei 76 bis 81 GHz misst Entfernung und über den Dopplereffekt Relativgeschwindigkeit, direkt und bei jedem Wetter. Seine Schwäche ist der Winkel: Ein klassisches Automotive-Radar löst Objekte auf „zehn Grad und mehr“ auf, während es rund ein Grad braucht, um auf 100 Metern einen Fußgänger vom Bordstein zu trennen. Klassische Radare filtern außerdem alles ohne Dopplerverschiebung heraus, um Störechos zu unterdrücken, weshalb sie stehende Fahrzeuge untererfassen, und Signale, die von Leitplanken abprallen, erzeugen Geisterziele. 4D-Imaging-Radar behebt das meiste davon mit riesigen Antennenarrays: Arbes Phoenix nutzt 48 Sende- und 48 Empfangskanäle für 2.304 virtuelle Kanäle, 0,7 mal 0,9 Grad Auflösung, 300 Meter Reichweite und eine Höhenmessung; Continentals ARS540 kommt auf 300 Meter mit Höhe, und Mobileyes Imaging-Radar liefert eine halbe Million Detektionen pro Sekunde.
Lidar schickt Laserpulse aus und misst ihre Laufzeit, was eine 3D-Punktwolke mit Zentimetergenauigkeit und einer Winkelauflösung von 0,05 bis 0,1 Grad ergibt, eine Größenordnung feiner als das beste Radar. Hesais AT128 sieht 210 Meter bei 10 % Reflexion mit 1,5 Millionen Punkten pro Sekunde; der ATX schafft 230 Meter aus einem Gehäuse von 100 mal 100 mal 30 mm bei 8 Watt; der ETX von 2026 erreicht 400 Meter und ist 32 mm hoch, damit er hinter die Windschutzscheibe passt. FMCW-Lidar misst zusätzlich die Geschwindigkeit jedes Punkts, indem es den Laser moduliert statt pulst; Aeva liefert solche Einheiten ab 2027 an Daimler Truck. Ultraschall deckt 15 Zentimeter bis rund 5,5 Meter fürs Parken ab. Wärmebildkameras sehen Wärme statt Licht: Teledyne FLIRs 640-mal-512-Automotive-Einheit findet einen Fußgänger weit jenseits der Scheinwerferreichweite, was zählt, weil 78 % der Fußgängertoten in den USA nachts sterben und eine Notbremsung für Fußgänger bei Nacht dort ab September 2029 Pflicht wird.
Wo jeder Sensor versagt
Wetter und Licht trennen die Sensoren sauber. Kameras verlieren gegen Blendung, Nebel, Staub und Dunkelheit; die technische Analyse der US-Verkehrssicherheitsbehörde NHTSA zu Teslas Full Self-Driving von 2026 stellte fest, das System habe „übliche Straßenbedingungen, die die Kamerasicht beeinträchtigten, nicht erkannt“, bis „unmittelbar vor dem Unfall“, bei neun Unfällen mit eingeschränkter Sicht, darunter ein tödlicher bei Gegenlicht in Arizona. Radar kommt durch Regen, kann aber eine Brücke nicht von einem stehenden Lkw unterscheiden, und so bekamen Teslas nach dem Ausbau des Radars 2021 ein Phantombrems-Problem und eine Bundesuntersuchung über 416.000 Fahrzeuge. Lidar streut an Wassertropfen: Eine finnische Nebelkammerstudie fand, dass zwei 905-nm-Einheiten rund die Hälfte ihrer Erkennungsleistung verloren, und 1550-nm-Laser werden von Wasser weit stärker absorbiert als 905 nm. Xpengs Ingenieure begründen den Verzicht auf Lidar unter anderem damit, dass es „in Regen und Nebel übermäßig viele Störpunkte erzeugt“. Schmutz ist demokratisch: Waymos Co-Chef Dmitri Dolgov nimmt ein Blatt auf einem Sensor als Argument für überlappende Sichtfelder, und das Insurance Institute for Highway Safety fand, dass Waymos Unfallrate im Dunkeln höher liegt als bei Tageslicht, trotz Lidar an Bord. Kein einzelner Sensor ist ein gelöstes Problem.
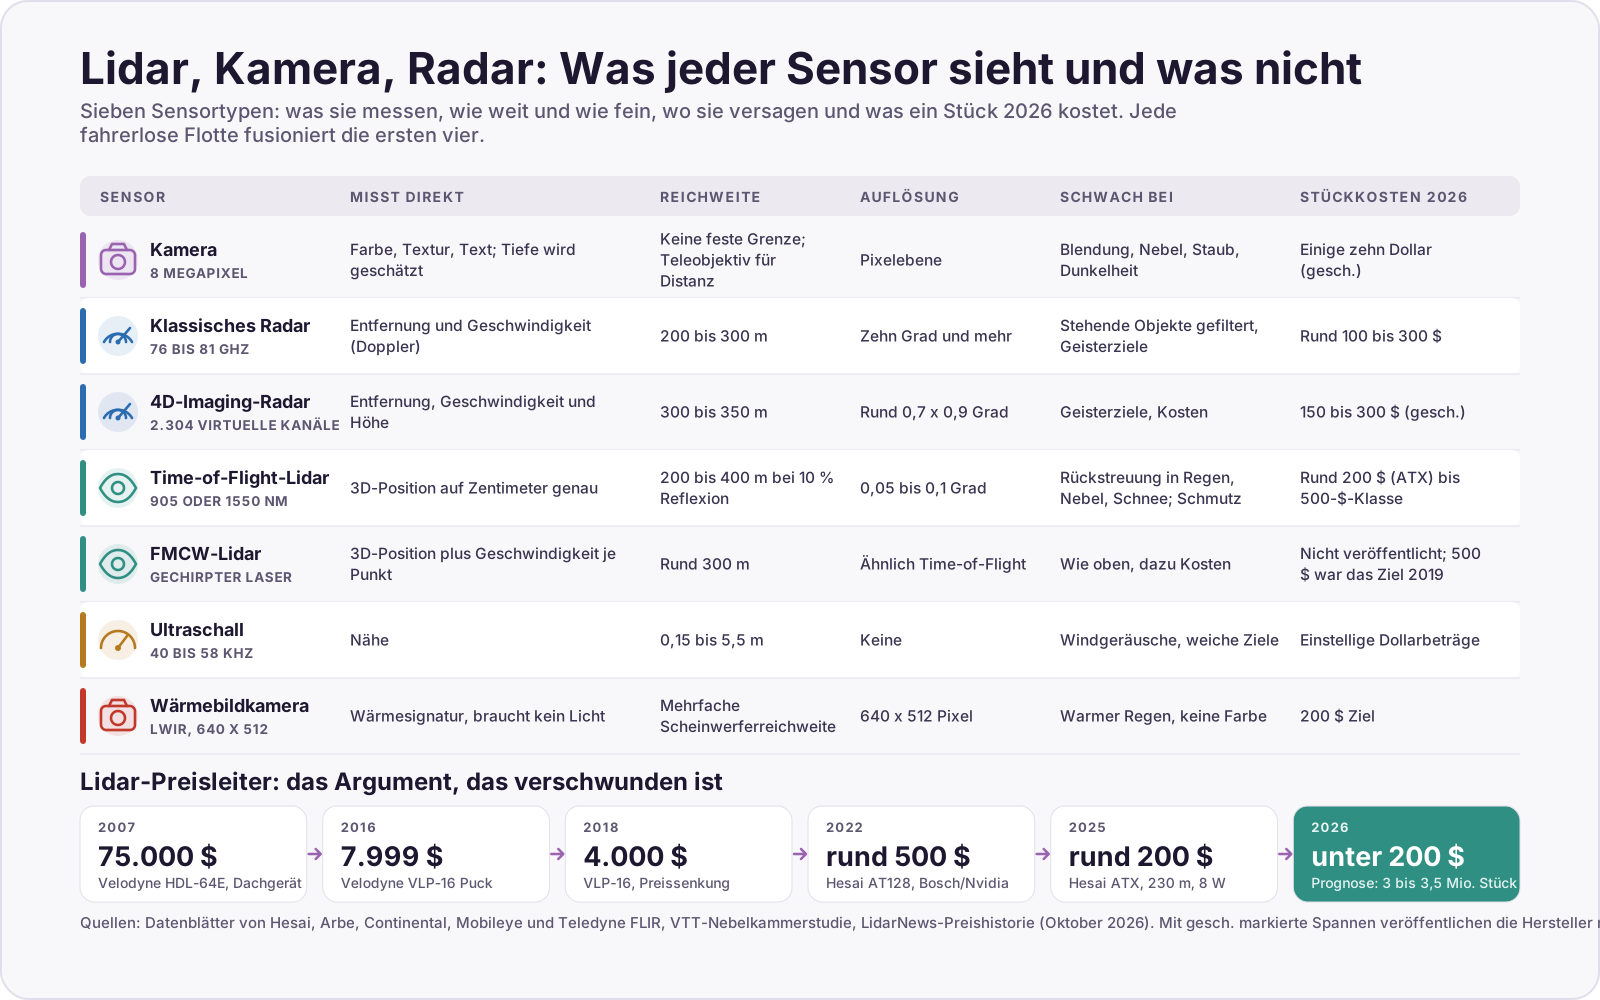
Originalgrafik von EV-Global: was jeder Sensor sieht und was nicht, dazu die Lidar-Preisleiter. Vektorversion und den Datensatz der Sensorsätze findest du in der Referenzbibliothek.
Wer 2026 was verbaut
Am klarsten liest man die Branche, wenn man Sensoren pro Auto zählt. Waymos Fahrsystem der sechsten Generation auf dem von Zeekr gebauten Ojai trägt 13 Kameras, 4 Lidar, 6 Radar und Außenmikrofone, mit überlappender Abdeckung bis 500 Meter, und das sind 42 % weniger Sensoren als in der Vorgängergeneration. Mercedes' Drive Pilot, das einzige Level-3-System, das im Westen je verkauft wurde, nutzt mehr als 30 Sensoren, darunter ein 200-Meter-Lidar von Valeo im Kühlergrill, eine Heckkamera für Einsatzfahrzeuge, Mikrofone für Sirenen und einen Nässesensor im Radkasten. Mobileyes Stufenleiter macht die Logik explizit: SuperVision für Hands-off-Level-2 besteht aus elf Kameras und einem Radar; Chauffeur für Eyes-off ergänzt 360-Grad-Imaging-Radar und ein Front-Lidar; Drive für Robotaxis legt von allem noch etwas drauf. Nvidias Referenzdesign Hyperion 10, auf dem der nächste Mercedes-Stack aufbaut, sieht 14 Kameras, 9 Radar, 1 Lidar und 12 Ultraschallsensoren vor.
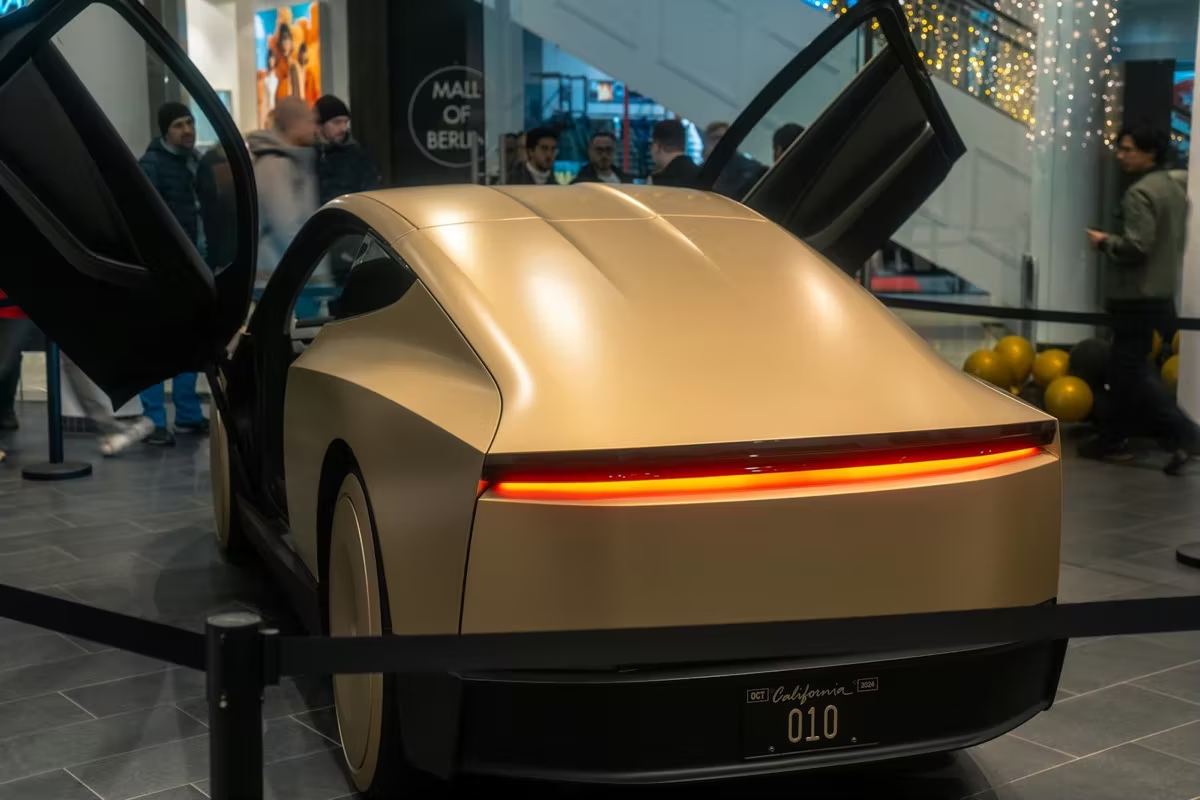
China verbaut die Sensoren in Stückzahlen. BYDs God's Eye gibt es in drei Stufen: C mit 12 Kameras, 5 Radar und ohne Lidar im 10.000-Dollar-Seagull, B mit einem Lidar bei Denza und den Topmodellen, A mit dreien bei Yangwang. Huaweis ADS 4 nutzt ein 192-Zeilen- und drei Solid-State-Lidar plus fünf 4D-Radar, insgesamt 36 Sensoren; der Zeekr 9X trägt bis zu fünf Lidar; Li Autos L9 vier. Das Gegenbeispiel ist Xpeng, das seit Ende 2024 bei jeder Neuvorstellung auf Lidar verzichtet, seinen VLA-2.0-Stack mit Kameras betreibt, das Radar in eine separate Sicherheitsebene verbannt hat und im Juli 2026 Robotaxi-Tests nur mit Kameras begann. Teslas Cybercab, das einzige Fahrzeug im Westen, das Fahrgäste ohne Begleitung allein mit Kameras befördert, hat acht Außenkameras, eine Innenraumkamera und weder Radar noch Lidar fürs Fahren (die Details stehen in unserem Cybercab-Artikel). Rivians R2 startet mit Kameras und Radar und bekommt 2027 ein Lidar für Kunden.
Tippe zwischen Lidar, Radar und Kameras. Die fahrerlosen Flotten stehen auf jedem Tab oben; die Hands-off-Level-2-Systeme tragen elf bis vierzehn Kameras und ein Radar; das Cybercab ist das einzige Fahrzeug, das Fahrgäste ohne Begleitung mit acht Kameras und sonst nichts befördert.
| Fahrzeug oder System | Kameras | Lidar | Radar | Anmerkungen |
|---|---|---|---|---|
| Waymo 6. Generation (Ojai) | 13 | 4 | 6 | plus Außenmikrofone; Level 4 im Betrieb |
| Baidu Apollo RT6 | rund 30 Sensoren insgesamt | 5 | ja | 440 m, 1.200 TOPS, das Auto kostet rund 28.000 $ |
| Zoox | 28 (Stand 2020) | 16 | 20 | vier Eckmodule mit je 270 Grad |
| Mercedes Drive Pilot | Stereo plus Heck | 1 | mehrere | über 30 Sensoren inkl. Mikrofone und Nässesensor |
| Nvidia Hyperion 10 Referenz | 14 | 1 | 9 | plus 12 Ultraschallsensoren |
| Huawei ADS 4 | 11 | 4 | 5 (4D) | 36 Sensoren, 250 m |
| BYD God's Eye B | 12 | 1 | 5 | 300 TOPS |
| Lucid Gravity DreamDrive Pro | 14 | 1 | 5 | plus 12 Ultraschallsensoren |
| Mobileye SuperVision | 11 | 0 | 1 | Hands-off Level 2 |
| Xpeng VLA 2.0 | nur Kameras fürs Fahren | 0 | nur Sicherheitsebene | Robotaxi-Tests nur mit Kameras seit Juli 2026 |
| Tesla Cybercab | 8 | 0 | 0 | Innenraumradar nur für Airbags |
Das Kamera-Argument, und was die Daten sagen
Teslas Argumentation hat drei Teile. Menschen fahren mit zwei Augen, also sollte ein Netz, das mit genug Video trainiert ist, das auch können. Sensoren widersprechen sich, und „wenn Lidar oder Radar den Kameras widersprechen, wer gewinnt dann?“, wie Musk es 2025 formulierte, er nennt das Problem Sensorkonflikt. Und die Kosten: Eine Kamera kostet ein paar Dollar, ein Lidar kostete ein paar tausend. Das erste Argument ist eine Forschungswette; das zweite eine Konstruktionsentscheidung, die jeder Fusions-Stack mit probabilistischer Gewichtung statt mit einer Abstimmung beantwortet; das dritte ist das, das zusammengebrochen ist. Musk selbst räumte in einer Nachricht von 2021, veröffentlicht 2025, ein, dass „ein sehr hochauflösendes Radar besser wäre als reine Bildverarbeitung, aber so ein Radar existiert nicht“. Jetzt existiert es: Es heißt 4D-Imaging-Radar und steckt in den 20.000-Dollar-Autos von Huawei und BYD.
Das Argument der Gegenseite dreht sich um die Form der Sicherheitskurve, nicht um einen einzelnen Sensor. Dolgovs Version: „Schwache Sensorik führt einfach zu einer Sicherheitskurve, die viel zu früh abflacht“, und „diese verschiedenen Sensormodalitäten sind keine Backups füreinander“. Mercedes-Technikchef Markus Schäfer: „Sich auf nur einen Sensortyp zu verlassen, würde den hohen Sicherheitsstandards von Mercedes-Benz nicht genügen.“ Rivians James Philbin: „Es gibt einen Grund, warum man es bei allen L4-Anbietern sieht.“
Die Belege von 2026 sprechen für Fusion beim unüberwachten Fahren und lassen den überwachten Fall offen. Auf der Fusionsseite summieren sich Waymos Zahlen weiter: Swiss Re fand 88 % weniger Sachschaden- und 92 % weniger Personenschadenansprüche über 25 Millionen Meilen; das Insurance Institute for Highway Safety zählte 1,28 polizeilich gemeldete Unfälle pro Million Meilen gegenüber 4,06 bei Menschen über 50 Millionen; Waymos eigene Zahl vom September 2026 lautet 271 Millionen fahrerlose Meilen mit 95 % weniger Unfällen mit Schwerverletzten. Auf der Kameraseite umfasst die Bundesuntersuchung zu eingeschränkter Sicht 3,2 Millionen Autos, und Electreks Schätzung aus Unfallmeldungen setzt Teslas Robotaxi in Austin bei etwa einem gemeldeten Unfall pro 57.000 Meilen an, gegenüber rund einem pro 500.000 bei menschlichen Fahrern, mit dem Vorbehalt, dass Tesla keine Flottenkilometer veröffentlicht und der Nenner deshalb geschätzt ist. Teslas eigene Sicherheitsseite meldet null Verletzte über 3,1 Millionen autonome Meilen, klammert begleitete Fahrten aber aus. Gleichzeitig verkauft Xpeng Hunderttausende Autos mit reiner Kamerasensorik, deren Besitzer zufrieden wirken, und das ist die ehrliche Komplikation: Auf überwachtem Level 2 reicht Bildverarbeitung offensichtlich zum Verkaufen. Die Frage ist Level 4 ohne Menschen, und dort versucht es niemand außer Tesla mit Kameras. Wo die Verantwortung auf jeder Stufe liegt, steht in Level 2 vs. Level 3; den direkten Vergleich der beiden laufenden Dienste findest du in Tesla Robotaxi vs. Waymo.
Zwei weitere Datenpunkte verdienen Erwähnung, weil sie falsch zitiert werden. Der virale „Wandtest“ von 2025, in dem ein Tesla durch eine bemalte Wand fuhr, lief mit dem einfachen Autopilot statt mit FSD, der Autopilot schaltete sich 17 Frames vor dem Aufprall ab, und gesponsert war der Test von einem Lidar-Hersteller; bewiesen hat er weniger, als beide Seiten behaupteten. Und nach einem tödlichen Unfall eines Xiaomi SU7 auf einer Autobahn im März 2025 verbot Chinas Regulierer Werbung mit „autonom“ und öffentliche Betas und schrieb dann GB 47955-2026, eine verbindliche Level-2-Norm ab Januar 2027, die leistungsbasiert ist, also Warnstufen, Fahrerüberwachung und Datenaufzeichnung festlegt, aber keinen Sensortyp vorschreibt. Die Regulierer bewerten bislang Ergebnisse, nicht Hardware.
Die Ökonomie hat sich gedreht, und der Westen hat es verpasst
Das Velodyne HDL-64, das Googles erste Autos 2007 trugen, kostete rund 75.000 Dollar. Der 16-Kanal-Puck lag 2016 bei 8.000 Dollar und 2018 bei 4.000; die Hesai-Einheit, die Bosch und Nvidia einplanten, kostete 2022 500 Dollar; der ATX startete 2025 bei rund 200 Dollar, und Hesai sagte Reuters, man werde die Preise noch einmal halbieren. Das Volumen folgte dem Preis: Hesai lieferte 2025 1.620.406 Einheiten aus, 1,38 Millionen davon für Serienautos, schrieb Gewinn und peilt für 2026 3 bis 3,5 Millionen an, mit einem gemeldeten Auftragsbestand von über sechs Millionen allein für den ATX. RoboSense lieferte rund 912.000. Yole zählt mehr als 120 Modelle mit Lidar, darunter Autos um 25.000 Dollar, und sieht chinesische Zulieferer bei 93 bis 95 % des Pkw-Markts, der bis 2030 auf 3,6 Milliarden Dollar wachsen soll.
Die Geschichte der westlichen Zulieferer lief andersherum. Volvo baute seinen EX90 um ein Dach-Lidar von Luminar, strich die lidarabhängigen Funktionen für das Modelljahr 2026, beendete den Vertrag im November 2025 und entschädigte Besitzer mit rund 1.500 bis 1.900 Dollar für einen Sensor, der jetzt nutzlos auf dem Dach sitzt; Luminar meldete einen Monat später Insolvenz nach Chapter 11 an. Mobileye stellte 2024 sein eigenes FMCW-Lidar-Programm ein und kauft stattdessen bei Innoviz. Die Lehre ist nicht, dass Lidar gescheitert wäre; sie ist, dass eine westliche Einheit für über 1.000 Dollar gegen eine chinesische für 200 verloren hat, derselbe Bogen wie bei den Batterien und das Thema von Der China-Schock. Die Kostenzeile in Teslas Argument ist weg; was bleibt, ist die Frage, ob seine Software eine physikalische Lücke schließen kann, die alle anderen mit Hardware überbrücken.
| Jahr | Typische Einheit | Preis | Anmerkung |
|---|---|---|---|
| 2007 | Velodyne HDL-64E | rund 75.000 $ | Dachgerät der DARPA-Ära |
| 2016 | Velodyne VLP-16 | 7.999 $ | der erste „Puck“ |
| 2018 | Velodyne VLP-16 | 4.000 $ | Preissenkung |
| 2022 | Hesai AT128 (Design-in bei Bosch und Nvidia) | rund 500 $ | erste Serieneinheit unter 1.000 $ |
| 2025 | Hesai ATX | rund 200 $ | 230 m, 8 W; 1,62 Millionen Hesai-Einheiten ausgeliefert |
| 2026 | Hesai-Prognose | unter 200 $ | 3 bis 3,5 Millionen Einheiten angepeilt |
Was als Nächstes kommt
Vier Dinge verändern das Bild bis 2028. Lidar wandert aus dem Dachmodul ins Glas: Hesais 32 mm hoher ETX sitzt mit Verglasung von AGC und Saint-Gobain hinter der Windschutzscheibe, und der ATX versteckt sich schon in Scheinwerfern. FMCW kommt zuerst in Lkw, mit Aevas Einheiten für den Freightliner Cascadia von Daimler Truck ab 2027 und einem unterschriebenen europäischen Pkw-Programm. Imaging-Radar erreicht die Massen-Fahrassistenz, wo es der günstigste Weg ist, einem Kamera-Stack eine zweite Modalität zu geben. Und Wärmebildkameras bekommen ihren Auftrag: Mit der ab September 2029 in den USA vorgeschriebenen Fußgänger-Notbremsung bei Nacht, und nachdem drei Serienautos von 2024 in einem von FLIR gesponserten Test die Nachtszenarien nicht bestanden, während ein Prototyp mit Wärmebildfusion alle schaffte, wird langwelliges Infrarot der vierte Sensor im Kühlergrill. Das Euro-NCAP-Protokoll 2026 ergänzt Tests bei Nacht und schlechter Fahrbahnmarkierung, was in dieselbe Richtung drückt. Die Rechenseite davon, die Chips, die ein Dutzend Datenströme mit 20 Bildern pro Sekunde fusionieren müssen, steht in Nvidia Automotive und E/E-Architektur; die Verkabelung, die die 25 Millionen Punkte pro Sekunde eines Lidars transportiert, in CAN vs. LIN vs. Ethernet.
Eine Pointe für die End-to-End-Ära: Nvidias offenes Reasoning-Modell Alpamayo nimmt vier Kameraströme und sonst nichts als Eingabe, während die Hyperion-Hardware, auf der es ausgeliefert wird, Lidar und neun Radare trägt. Die Antwort der Branche auf „Kameras oder Lidar“ lautet zunehmend: „Kameras fürs Gehirn, alles andere für den Sicherheitsnachweis.“
Was du auf jeder Stufe brauchst
Die Sensorzahl folgt der Verantwortung. Je höher ein System auf der SAE-Leiter klettert, desto mehr vom Sicherheitsnachweis muss die Hardware tragen, und die Tabelle zeigt, was die Branche auf jeder Stufe tatsächlich verbaut.
| Automatisierungsstufe | Was 2026 verkauft wird | Sensorminimum im Einsatz |
|---|---|---|
| Level 2, Hände am Lenkrad (Spurhaltung, Abstandstempomat) | fast jedes neue Auto | 1 Frontkamera plus 1 Frontradar; Tesla Autopilot: nur Kameras |
| Level 2+, Hände frei, Augen auf der Straße (SuperVision, BlueCruise, God's Eye C) | Mobileye, Ford, GM, BYD, Xpeng | 7 bis 12 Kameras plus 1 bis 5 Radar; Lidar optional |
| Level 3, Augen frei (Drive Pilot, Honda, chinesische Piloten) | wenige Autos; Mercedes und BMW zogen sich 2026 zurück | Kameras plus Radar plus Front-Lidar plus Fahrerüberwachung |
| Level 4, fahrerlos (Waymo, Zoox, Baidu, Pony.ai, WeRide) | 15 US-Ballungsräume plus 28 chinesische Städte | 4 bis 16 Lidar, 5 bis 20 Radar, 11 bis 30 Kameras; Tesla: 8 Kameras |
Das EV-Global-Urteil
Lies die Matrix, nicht die Tweets. Kameras sind der einzige Sensor, der die Bedeutung der Welt liest, deshalb ist jeder Stack kamerazentriert; Radar ist der einzige, der Geschwindigkeit durch Regen misst; Lidar der einzige, der Form präzise genug misst, um ein 2.000-kg-Auto nachts auf Zentimeter an einem Radfahrer vorbeizuführen. Ein Jahrzehnt lang war der Preis das Gegenargument gegen alle drei an Bord, und dieses Argument ist irgendwo beim 200-Dollar-ATX gestorben. Übrig bleibt ein echter wissenschaftlicher Streit darüber, ob ein neuronales Netz ableiten kann, was ein Laser misst, und die Daten sagen bisher: fürs überwachte Fahren wahrscheinlich ja; fürs Fahren ohne Menschen an Bord will das niemand außer Tesla öffentlich herausfinden, und die eine Behörde mit offener Akte ist nicht überzeugt. Wenn du heute ein Auto mit Fahrassistenz kaufst, zählt die Sensorzahl weniger als die Fahrerüberwachung und die Unfallbilanz der Marke. Wenn du darauf wettest, wer 2030 die Robotaxis betreibt, setze auf die Unternehmen, deren Sicherheitskurve nicht abgeflacht ist. Der Rest unserer Ratgeber zum autonomen Fahren folgt genau dieser Spur, System für System.
Lidar, Kamera und Radar: häufige Fragen
Nutzt Tesla Lidar?
Nein. Tesla hat 2021 das Radar und 2022 die Ultraschallsensoren entfernt; seine Autos und das Robotaxi Cybercab fahren allein mit Kameras, acht Außenkameras bei der aktuellen Hardware. Tesla hat Lidar-Einheiten für Validierungstests gekauft, verbaut sie aber nicht in Serienautos.
Nutzt Waymo Lidar?
Ja. Das Waymo-Fahrsystem der sechsten Generation trägt vier Lidar, sechs Radar und 13 Kameras mit überlappender Abdeckung bis rund 500 Meter, und jedes andere Unternehmen mit fahrerlosen Fahrten (Zoox, Baidu, Pony.ai, WeRide) fusioniert ebenfalls Lidar, Radar und Kameras.
Was kostet ein Automotive-Lidar 2026?
Rund 200 Dollar für eine Serieneinheit wie Hesais ATX, gegenüber etwa 75.000 Dollar für die Dachgeräte von 2007 und 500 Dollar im Jahr 2022. Höher auflösende 400-Meter-Einheiten kosten mehr; diese Preise veröffentlichen die Hersteller nicht.
Warum hat Tesla das Radar aus seinen Autos entfernt?
Tesla argumentierte, Radar und Kameras hätten sich zu oft widersprochen („Sensorkonflikt“) und das eigene Bildverarbeitungsnetz habe das niedrig auflösende Radar jener Zeit überholt. Nach dem Ausbau eröffneten die Behörden eine Untersuchung zu Phantombremsungen bei 416.000 Autos, und Musk räumte später ein, ein hochauflösendes Radar wäre besser gewesen als reine Bildverarbeitung, hätte es eines gegeben.
Welcher Sensor funktioniert bei Nebel und Regen am besten?
Radar. Es misst Entfernung und Geschwindigkeit durch Regen, Nebel und Staub fast ohne Einbußen. Kameras verlieren Kontrast und Tiefenhinweise, und Lidar-Echos streuen an Wassertropfen; eine Nebelkammerstudie fand, dass zwei 905-nm-Lidar rund die Hälfte ihrer Erkennungsleistung verloren. Deshalb tragen fahrerlose Flotten alle drei.
Brauchen autonome Autos Lidar?
Jedes Auto, das heute ohne Sicherheitsfahrer fährt, nutzt es, und Chinas Regulierer bewerten Leistung statt Sensortyp. Überwachte Level-2-Systeme wie die von Xpeng und Tesla zeigen, dass Kameras reichen können, solange ein Mensch verantwortlich ist; ob sie ohne Menschen an Bord reichen, ist die offene Frage, die Teslas Robotaxi-Programm öffentlich testet.
Titelfoto: Sam / Unsplash. Infografik: Originalgrafik von EV-Global. Sensordaten aus Datenblättern und Berichten von Hesai, RoboSense, Arbe, Continental, Mobileye, Valeo und Teledyne FLIR, Technikseiten von Waymo, Mercedes-Benz, Nvidia und BYD, NHTSA EA26002, den Analysen von IIHS und Swiss Re sowie Marktdaten von Yole und LidarNews; Zitate wie im Text zugeordnet.